您现在的位置是:网站首页> PLC自动化
PLC学习前置知识点汇集
- PLC自动化
- 2026-09-13
- 545人已阅读
PLC学习前置知识点汇集
S7-200 SMART(含 G2)**独立软件:STEP 7-MicroWIN SMART**,单独安装,和博途互不替代
**STEP 7-MicroWIN SMART 完全免费,不需要任何授权、不需要密钥,个人、公司商用都可以直接安装使用**
***只有形成回路才有电流***
可以把plc的公共端和输入输出端口看作是用一根随时通断的导线连接!PNP等型传感器或输出端口的信号都是集电极输出
西门子的数字量输入公共端M、M1、M2,输出公共端L、L1、L2。三菱输入S/S,输出COM
***OB在拖拽调用FB时自动生成的DB会自动映射保存FB中的静态变量,为好维护可定义一个全局DB所有模块可访问***
***PLC的输入输出端口需要格外供电,有源输出本身带电,无源输出只是通断***
***继电器输出都只是通断,并不供电,需外部供电。晶体管(接直流-输出区分PNP还是NPN型》又分)与晶闸管(接交流,COM一般接零线,端口通过负载接火线)有源输出带电***
晶体管输出带不动大功率设备时可使用-》中间继电器-》设备
传感器NPN = 漏型(Sink,灌入电流,COM口接+24V,IO口常态0V);传感器PNP = 源型(Source,流出电流,COM口接0V,IO口常态+24V),是否有电流通过IO作为是否有信号
不管是NPN还是PNP,只要传感器感应到物体(动作了),PLC程序里读到的就是“1”
无论NPN还是PNP传感器说白了就是通断信号,输入端口是外部传感器控制通断,输出端口是PLC控制通断
西门子全系普通晶体管出厂固定为 PNP‑源型输出,硬件不能切换成 NPN(漏型)
通俗解释(200‑SMART / S7‑1200 / S7‑1500)
1. 晶体管输出公共端子 1M 接 0V、1L + 接 DC24V 正极
2. Q 点导通之后,输出端子直接送出 +24V 高电平(标准 PNP 源型)
西门子直流输入是双向光耦,可以自由切换 NPN / PNP,只靠公共端子 1M 接线决定
OB主程序,FB功能块【可用静态变量】,FC函数块,DB存储块
***SCL代码内部写 VAR_TEMP / VAR_INPUT / VAR_OUTPUT / VAR_IN_OUT / VAR_STAT … END_VAR,1200 全部不支持,所有局部变量强制在块上方接口表格定义,Constant是常量都是用加#访问,用拖拽FC、FB到OB实现调用***
临时变量、输入变量、输出变量、常量直接在OB、FB、FC中的接口定义,PLC的变量是为了能方便访问I Q M存储区,DB是静态存储类似硬盘存储
开关电源超载时候尽量保持的最大输出电流,而不是电压
220V 市电本质是**电压源,目标是稳住 220V 不变**,**没有内置限流功能**
锂电池本身是电压源,不会自己限流;限流、过流保护全部来自 BMS 保护板。并且绝大多数普通 BMS ≠ 恒流限流。
理想电压源:输出电压强制不变,电流由外接负载决定
**老手经验**:坏板子十有八九是 "电源 + 电容 + 虚焊",先扫这三样,能省一半时间
***避免写驱动:采用串口、网口、蓝牙***
***拆机全程录像,便于恢复***
机械部分
PLC部分
电流流过电路,电能 100% 全部转换成热能,没有别的形式能量产出,就是纯电阻电路。 没有磁场储能、没有电场储能、不会产生机械能、不会产生反电动势
元件举例:
- 电炉丝、加热棒、白炽灯(老式钨丝灯)、水泥电阻、滑动变阻器
要获得小电压直流,先交流-》变低压交流-》整流-》滤波-》稳压
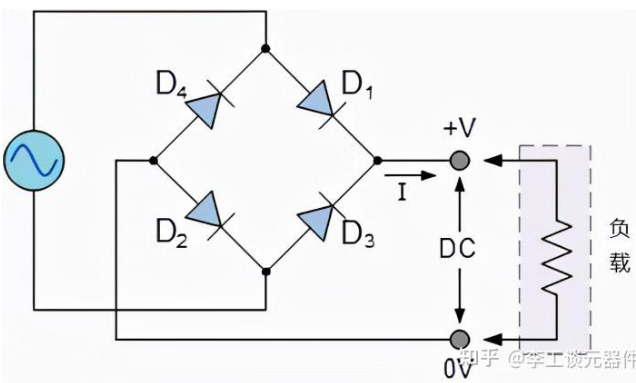
输出:
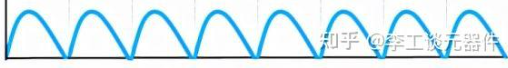
交流市电 → 整流桥之后出来叫**脉动直流(馒头波,含有很大纹波)**。
想要变成平稳稳压直流电,分两大路线:**线性稳压 (LDO)**、**开关稳压 (DC‑DC 降压)**。
## 完整流程总框图
交流电 AC →【整流桥】→ 脉动直流 →【大容量滤波电容】→ 未稳压直流(高压) → **稳压电路** → 纯净稳压直流输出
## 第一步:整流后先做一级滤波(必不可少)
整流桥输出,先并联**电解电容**,先把剧烈起伏的馒头波变成波纹较小的直流。
公式参考:
50Hz 全波整流,纹波频率 100Hz
电容经验:
- 电流 1A → 选 **1000μF‑2200μF**
- 电流 0.5A → 470‑1000μF
⚠️电容耐压必须>整流之后的峰值电压。
例:AC220V 整流之后峰值≈311V,电容耐压至少选 **400V**。
经过电容滤波之后得到的电压:**空载≈√2× 交流有效值;带载后电压会下跌,随负载、电网波动** → 这就是**未稳压直流电压,还不能直接给芯片 / PLC 供电**。
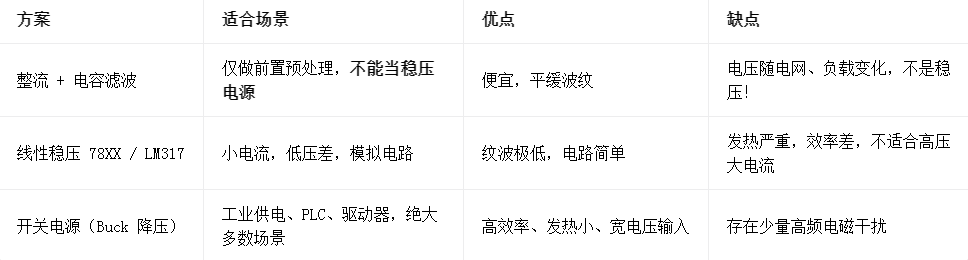
# 方案一:线性稳压电源(LDO,78XX 系列,最简单)
适合:**压差小,电流不大,低发热,对纹波要求极高**
## 典型电路
整流→滤波电容 → **7805 /7812 /7824** →输出稳压直流
- 7805:输出固定 +5V
- 7812:输出固定 +12V
- 7824:输出固定 +24V
### 硬性条件(最重要)
输入电压必须比输出电压高 **2V‑3V 以上**
例:想要输出 12V,滤波后的直流输入至少≥15V。
### 优缺点
✅优点:电路简单,纹波极小,输出干净,干扰低
❌缺点:**多余电压全部变成热量烧掉,压差大的时候发热严重、效率很低**;不能升压,只能降压。
高压大电流场景绝对不要用线性稳压,散热扛不住。
### 可调线性稳压:LM317
可以通过电阻调节,输出任意稳压电压。
# 方案二:开关电源(DC‑DC 降压模块,工业最常用!)
也就是我们常说的**开关稳压**,PLC、触摸屏、伺服驱动器电源全部是这个原理。
整流滤波后的高压未稳压直流 → **开关降压芯片** →稳压低压直流。
## 两种形态
1. **成品隔离开关电源模块(最省事)**
AC220V 直接输入,直接输出 DC24V /12V /5V。
内部已经集成:整流桥 + 滤波 + 开关稳压全套电路,你外部不用自己搭整流。
例:明纬 LRS‑35‑24,AC85‑264V 进,稳定 DC24V 输出。
2. **非隔离 DC‑DC 降压板**
你已经自己完成整流滤波得到高压直流,再接降压模块,得到稳压低压。
✅优点:效率高 80‑95%,发热很小,允许很大输入压差,适合工业大功率供电。
❌缺点:会产生少量高频开关纹波干扰,需要输出端加小电容滤波。
# 方案三:如果你需要升压稳压
整流滤波后的电压太低,想要更高稳压直流 → **DC‑DC 升压模块(Boost)**
# 两个非常容易踩坑的误区
1. ❌「整流桥 + 大电容 = 稳压电源」**大电容只能平滑波纹,不能稳压!**
负载一变、市电一变,电压就上下浮动,绝对不能直接给 PLC、步进伺服驱动器供电。
2. 线性稳压压差过大,会瞬间发烫烧坏芯片。
比如整流滤波得到 DC30V,想转 DC5V,压差 25V,电流 1A,功耗 25W,7805 直接过热烧毁。**这种场景必须用开关电源**。
## 给你自动化项目的实战选型建议
如果你给 PLC / 触摸屏 / 步进伺服驱动器供电:
👉直接买成品**工业开关电源(AC220V‑DC24V)**,不要自己搭建整流 + 稳压电路,稳定性最高。
如果你是小电路板,自己做低压稳压:整流滤波 + LDO 线性稳压。
# 220V 交流电得到 5V 稳压直流两条正确路线
## 方案 A(最简单、工业首选,推荐)
**成品隔离开关电源模块 AC220V → DC5V**
买回来直接插 220V,输出稳定 5V。
不需要自己搭整流桥、滤波、稳压。
## 方案 B,自己分步搭建(不推荐新手)
220V AC → 工频降压变压器 (220V 转 9‑12V 交流) → 整流桥 → 电解电容滤波(得到约 12V 直流) →7805 →5V 稳压
恒压电源的使命**根本就不是维持功率不变**。
它的控制环路只盯着输出电压,芯片不停调整,让电压死死稳住 24V。
至于流出多少电流,电源完全不去管;电流大小,看负载电阻:`I=U/R`。
电流一变,P=U×I 自然跟着变,功率必然波动。
## 自来水类比再对应一遍
恒压电源 = 水压恒定供水系统
- 水压(电压)保持不变
- 水流大小(电流),由你水龙头开多大(负载电阻)决定
- 水泵最大供水能力(额定功率)只是上限,不会一直输出最大水量
# 一句话总结
普通 220V 转 24V 工业开关电源:
**不过载时恒定 →电压;
电流、实时输出功率,永远不恒定;
铭牌额定功率只是最大上限,不是运行时恒定输出的值。**
# 个非常容易踩的思维误区
❌错误想法:24V 电源接很小电阻,电流会变得无限大
✅真相:电源不会无限输出电流。一旦电流触碰到上限,电源放弃维持 24V,电压下降。电流被钳住,不会无限飙升
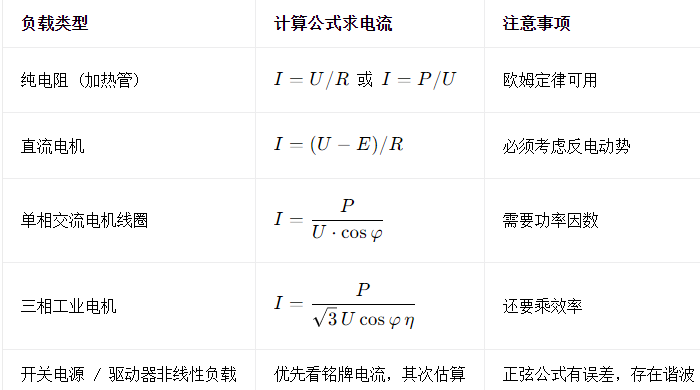
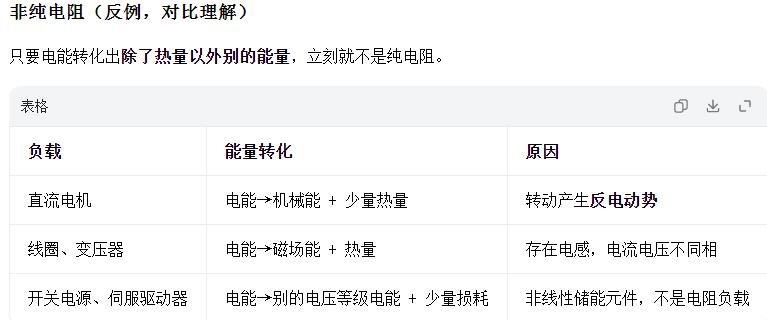
直流电机
- U:电源电压
- E:反电动势(机械能对应的电压)
- R:线圈铜线直流电阻
- I:回路电流
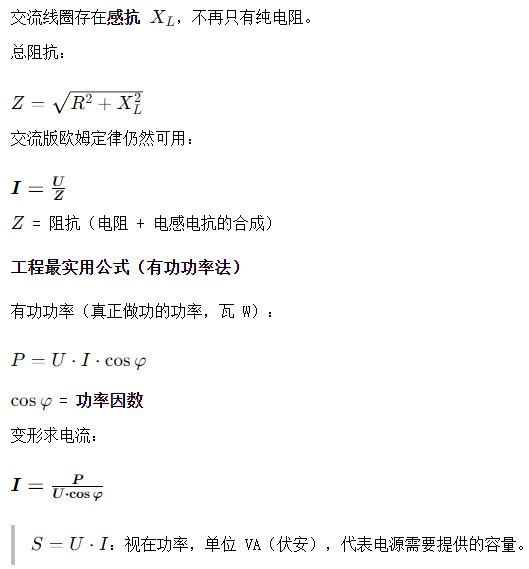
单相交流电‑非纯电阻(线圈、变压器、交流电机)
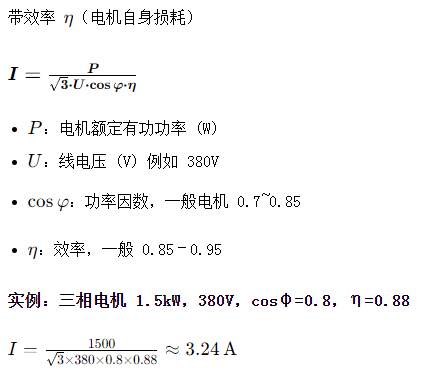
三相交流电机(工业伺服、异步电机,最常用)
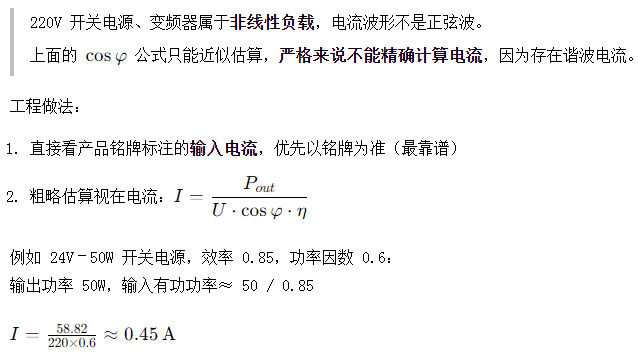
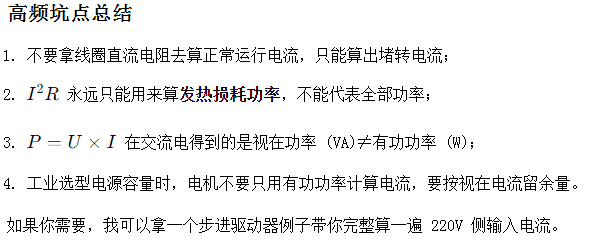
非线性负载
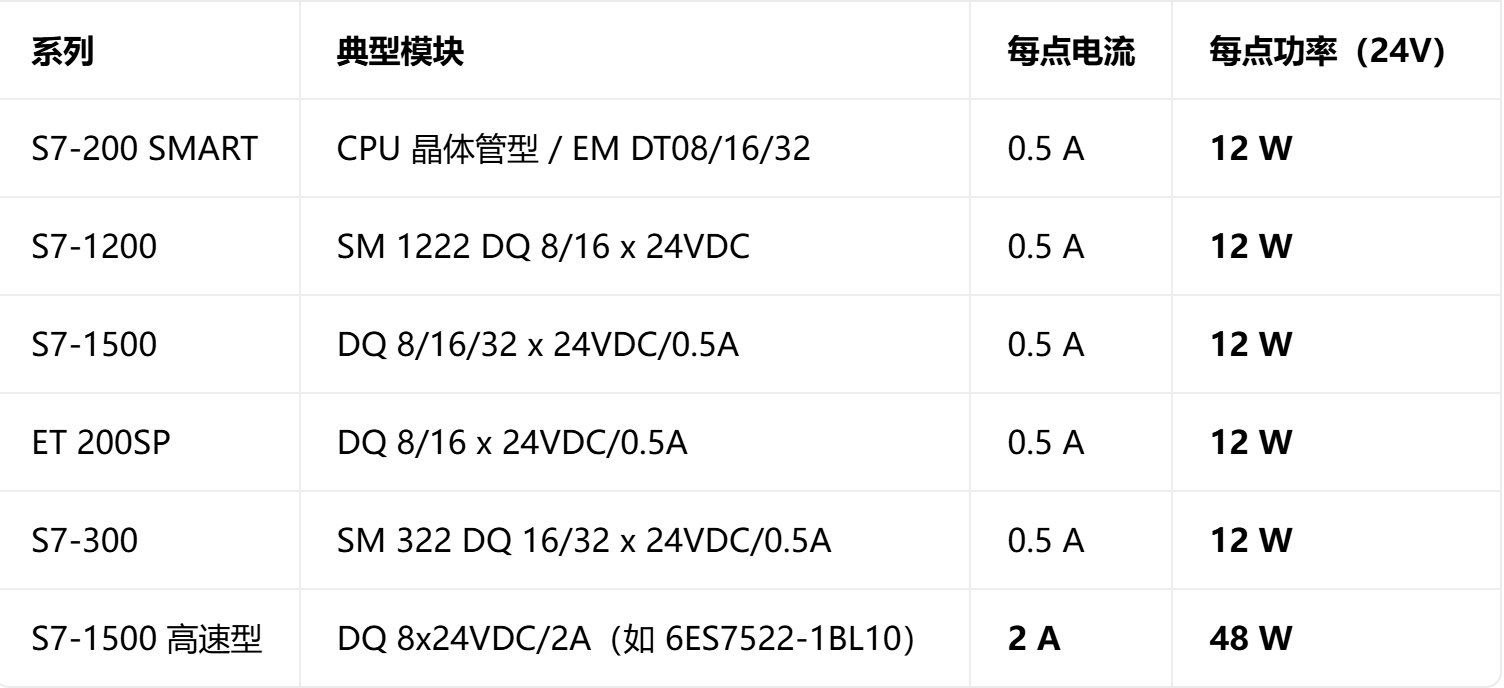
西门子 PLC 的晶体管输出(DQ,数字量输出)基本都是 **24 V DC 开关型**,核心参数是**每点电流**,功率 = 24 V × 电流。
## 关键约束(比单点功率更重要)
1. **每组总电流受限**:晶体管输出通常按 "组" 划分,每组(4 点或 8 点共用公共端)总电流一般不超过 **4 A**,8 个点同时满负载会超限。
2. **模块总功耗**:模块自身有功耗上限,所有点加起来的总输出电流不能超过模块额定值(常见 4A / 模块或 8A / 模块)。
3. **只能驱动 DC 负载**:晶体管输出是**纯直流开关**,不能接 AC 220V;需要接交流负载必须选**继电器输出**模块或加中间继电器。
4. **感性负载要加续流二极管**:驱动电磁阀、继电器线圈时,必须反向并联续流二极管,否则关断瞬间的反电动势会击穿晶体管。
## 实际选型建议
- 驱动**小型电磁阀、中间继电器、指示灯** → 晶体管输出直接够用(12 W)。
- 驱动**电机、大功率负载、交流设备** → 晶体管输出点接**中间继电器**或**接触器**,由后者去带大功率负载。
- 需要**高速脉冲输出(PTO/PWM,控制伺服 / 步进)** → 选专用的高速输出点或工艺模块,普通 DQ 点不适合高频开关。
一句话总结:西门子晶体管输出每点标准是 **24V / 0.5A / 12W**,比 Arduino 强 100 倍以上,但仍然是**开关量信号级**,不是功率驱动级,大功率负载必须加继电器 / 接触器扩流。
## 1、核心参数
- **额定电压**:单相 **220V**(有效值)
- **频率**:**50 Hz**(Hz(赫兹)= 每秒变化的次数,一个周期耗时:T=1/f=1/50=0.02秒)
- **相数**:居民用电:**单相交流电**;工业动力:**三相交流电 380V**
三相线电压 380V,相电压 220V。
## 2、详细指标(国标 GB/T 156‑2017)
### 电压允许偏差
1. 220V 单相居民供电:**±10%**
正常范围:**198V ~ 242V**
2. 三相 380V 工业:电压偏差 ±7%
### 波形
- 理想波形:**正弦波**
- 实际电网含有少量谐波
补充:美国 / 日本市电常见 110V‑60Hz,和国内不能直接通用。
## 通俗例子
1. 家里灯泡:电流每秒来回换向 50 次,灯光其实每秒闪烁 100 次(一亮一暗),人眼察觉不到;
2. 电机、冰箱、风扇转速和频率挂钩:国内电机按 50Hz 设计;拿到 60Hz(美日)电网转速会变快。
简单记:**频率越高,电压来回变化越快**。
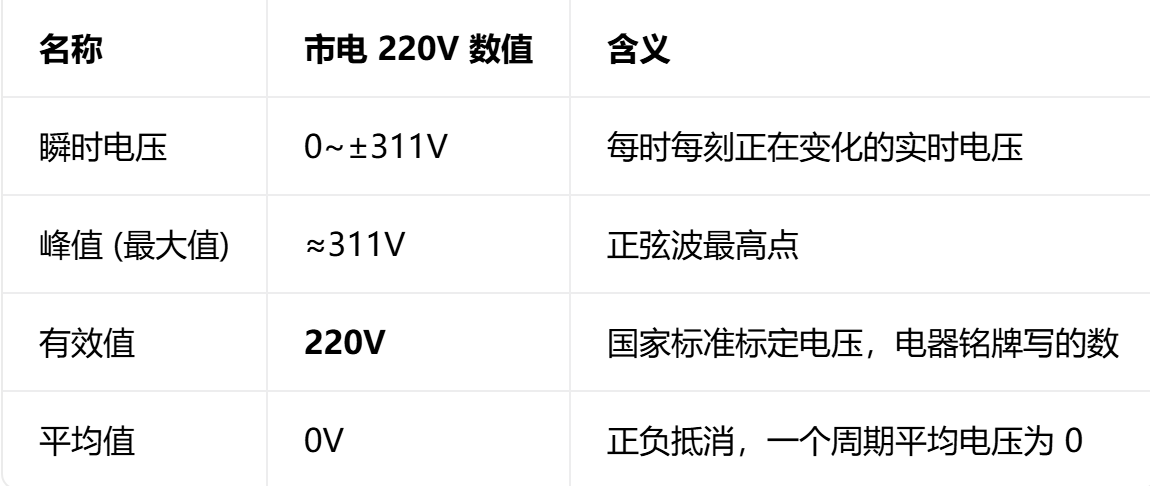
交流电正弦波是**一直在变化**的:0 → + 峰值 → 0 → ‑峰值 → 0,不停波动。
**220V 不是瞬时的电压,是【有效值】。**
市电正弦波峰值(最高点电压)并不是 220V
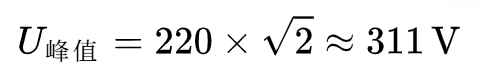
也就是说家里插座电压一瞬间最高能冲到 **311V**,最低‑311V。
电压每时每刻都在变,你没法拿一个 “瞬时电压” 当做电器标称电压。
## 有效值是什么(最通俗解释)
**交流电有效值 = 和它产生同等发热效果的直流电压**
举例子:
把交流电和 220V 直流电,分别接到同一个电阻上。
如果相同时间内,电阻发出来热量一模一样,那这个交流电的有效值就是 220V。
**380V 同样也是有效值!**
相电压有效值 = 220V
线电压有效值 = 220×√3≈380V
它的峰值:
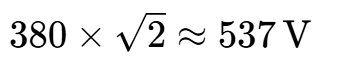
正弦波电压时刻都在波动,220V 是等效直流效果的有效值,是一个代表这路交流电 “强度” 的固定标称数值。
以50Hz 电机接到 60Hz 电源
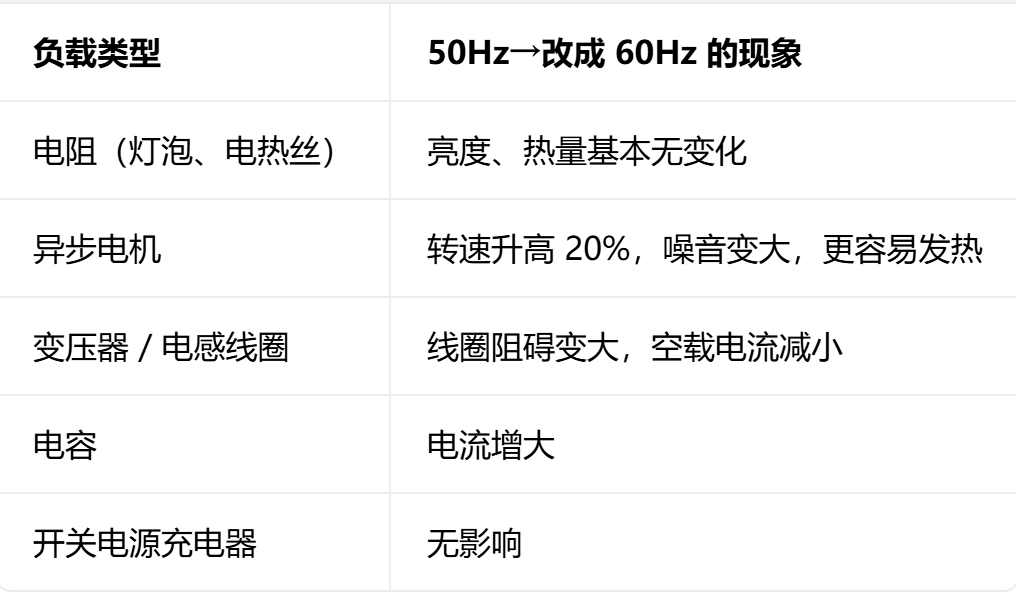
## 纯电阻负载(电炉丝、白炽灯、电热水器)
👉 **几乎不受频率影响**
## 异步交流电机(风扇、洗衣机、空压机、三相电机)⭐影响最大
**电机同步转速公式:**
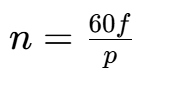
- n:转速 (r/min)
- f:电源频率
- p:电机磁极对数(固定不变)
举例子:2 极电机 (p=1)
- 50Hz:转速 = (60×50)/1 = **3000 转 / 分钟**
- 60Hz:转速 = (60×60)/1 = **3600 转 / 分钟**
### 后果
1. 50Hz 电机接到 60Hz 电源:**转速直接变快 20%**
- 风扇吹得更猛;水泵流量变大
- 电机发热增加,轴承磨损加剧,寿命缩短,甚至过载烧坏
2. 60Hz 电机接到 50Hz 电源:转速变慢 20%,出力不足
这就是为什么国内 50Hz 电器不能直接插美国 60Hz 插座。
## 电感类设备(变压器、线圈、电抗器)
电感的**感抗(阻碍交流电的阻力)**
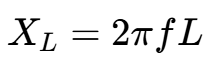
L= 线圈电感值(固定);f= 频率
👉 **频率越高,线圈阻碍电流的能力越大**
举例:一个 50Hz 设计的变压器,接上 60Hz,电压不变:
- 感抗上升 → 空载电流变小,铁芯发热反而减轻
反过来 60Hz 变压器接到 50Hz 电网:
感抗下降 → 励磁电流猛增,铁芯严重过热,很容易烧变压器。
## 电容负载
容抗公式:
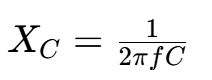
👉频率越高 → 电容对电流阻碍越小,电流变大。
## 开关电源(手机充电器、笔记本电源)
现在宽电压适配器:标注 100‑240V 50/60Hz
👉**几乎不受频率影响**
电源内部先把交流电整流变成直流电,之后和输入频率没关系。
# 一句话直观理解表象
频率就是**电压来回摆动的快慢**。
对电阻看不见区别;
对电机最直观:**频率越高,电机转得越快**。
## 定义
- **上拉电阻**:电阻一端 → **VCC (电源正极)**,另一端 → **单片机 / 芯片 IO 引脚**
- **下拉电阻**:电阻一端 → **GND (地,0V)**,另一端 → **单片机 / 芯片 IO 引脚**
通俗:上拉电阻是一端接电源正,下拉电阻是一端接地
## 它到底干什么(最通俗解释)
芯片 IO 有一种状态叫**高阻态(浮空 / 悬空)**
浮空的时候引脚既没有接电源也没有接地,电压飘忽不定,容易受干扰,电平乱跳。
- **上拉电阻:把悬空引脚 “拉向高电平”**
当外部开关断开,没有信号输入时,引脚默认是高电平;
开关按下接地,才变成低电平。
- **下拉电阻:把悬空引脚 “拉向低电平”**
外部开关断开时,引脚默认低电平;
开关接到电源,才变成高电平。
## 举一个最经典按键例子
### 按键 + 上拉电阻
- IO 引脚 <──上拉电阻──5V
- IO 引脚 <──按键──GND
- 按键松开:上拉把引脚拉到 5V(高电平)
- 按键按下:引脚直接接地 → 0V(低电平)
### 按键 + 下拉电阻
- IO 引脚 <──下拉电阻──GND
- IO 引脚 <──按键──5V
- 按键松开:引脚 0V(低电平)
- 按键按下:引脚 5V(高电平)
## 阻值为什么经常选 4.7k‑10k?(经验值)
不能太小,比如 100Ω 上拉:
按键按下的时候,5V 经过 100Ω 直接流到地,**电流很大,耗电发热**
不能太大,比如 1MΩ:
电阻太大,“拉力” 太弱,抗干扰差,电平容易飘。
4.7k~10k 就是平衡功耗与抗干扰的黄金区间。
# 自动化控制:电机 + 传动机构汇总
核心目标:**调速、变扭矩、改变运动形式(旋转↔直线)、改变方向、缓冲、离合、同步、降速增扭**,工业自动化、PLC / 运动控制卡、流水线、穿梭车、龙门、CNC 设备常用。
## 一、旋转→旋转传动(电机输出旋转,负载还是旋转)
1. **齿轮传动**
- 直齿轮:平行轴,大扭矩,精度高;噪音大,无缓冲。减速机内部主力。
- 斜齿轮:平行轴,运转更平稳噪音低,工业减速机主流。
- 锥齿轮(伞齿):改变 90° 传动方向,两轴相交。
- 蜗轮蜗杆:90° 交错轴,**自带自锁**,减速比大;效率偏低发热大。
> 典型:齿轮减速电机、蜗轮蜗杆减速电机。
2. **同步带传动(齿形带)**
- 靠齿啮合,**无滑差,同步定位**;允许轴间距大,减震降噪。
- 缺点:不能承受超大冲击,长期会磨损跳齿。
> 应用:龙门模组、3D 打印机、流水线、取料机构。
3. **V 带 / 平皮带**
- 摩擦传动,会打滑;过载打滑保护机构,不能做定位。
> 应用:普通输送,不用于精准运动控制。
4. **链传动**
- 滚子链:适合大扭矩、恶劣粉尘环境;有多边形效应,低速可用,高速抖动。
> 应用:输送线、重载移栽机构。
## 二、旋转电机 → 直线运动(自动化最常用)
电机输出旋转,把转动转换成直线位移。
1. **滚珠丝杠**
- 滚珠滚动摩擦,**效率高、定位精度极高、可反向传动**。
- 缺点:不能承受大径向力,长丝杠有挠度;成本高。
> 场景:龙门三轴、CNC、伺服滑台、精密移栽。
2. **梯形丝杠(滑动丝杠)**
- 滑动摩擦,效率低,部分规格自锁;价格便宜。
> 场景:轻载低速升降机构,简易设备。
3. **同步带线性模组**
- 同步带带动滑台做直线;速度快、行程可以做很长;定位精度弱于丝杠。
> 场景:长行程高速移栽、物流分拣。
4. **齿轮齿条**
- 小齿轮随电机旋转,推动齿条直线运动;**行程几乎无限制,重载**。
- 缺点:间隙大,精度中等。
> 场景:大型龙门、穿梭车行走轴、大型机床。
5. **曲柄连杆**
- 旋转转往复直线,行程固定;只适合固定往复运动,不可连续任意位置控制。
> 场景:简易拍打、往复推送机构。
6. **凸轮机构**
- 旋转凸轮轮廓驱动从动件往复;运动轨迹由凸轮轮廓固定,程序不可改轨迹。
> 场景:灌装、包装机械定型动作。
## 三、减速 / 变速部件(电机转速太高扭矩小,配减速)
> 伺服、步进电机输出转速高扭矩小,绝大多数工况需要减速机
1. **行星减速机**:伺服标配,回程间隙小,精度高,同轴输出。
2. **齿轮减速机**:斜齿轮减速,重载,性价比高。
3. **蜗轮蜗杆减速机**:大减速比、自锁,精度一般。
4. **谐波减速机**:超薄中空,极小回程间隙;机器人关节,价格贵。
5. **摆线针轮减速机**:抗冲击重载,耐过载;间隙偏大。
## 四、中间辅助传动部件(不改变运动形式,传递 / 断开动力)
1. **联轴器**:连接电机轴和负载轴;刚性联轴器、弹性梅花联轴器、膜片联轴器;补偿微小对中误差。
2. **离合器**:可以电控结合 / 断开动力;电磁离合器。
3. **制动器(抱闸)**:断电抱死轴,防止重力下坠;升降轴伺服电机几乎必配抱闸。
4. **万向节**:两轴不同心角度偏移下传递旋转。
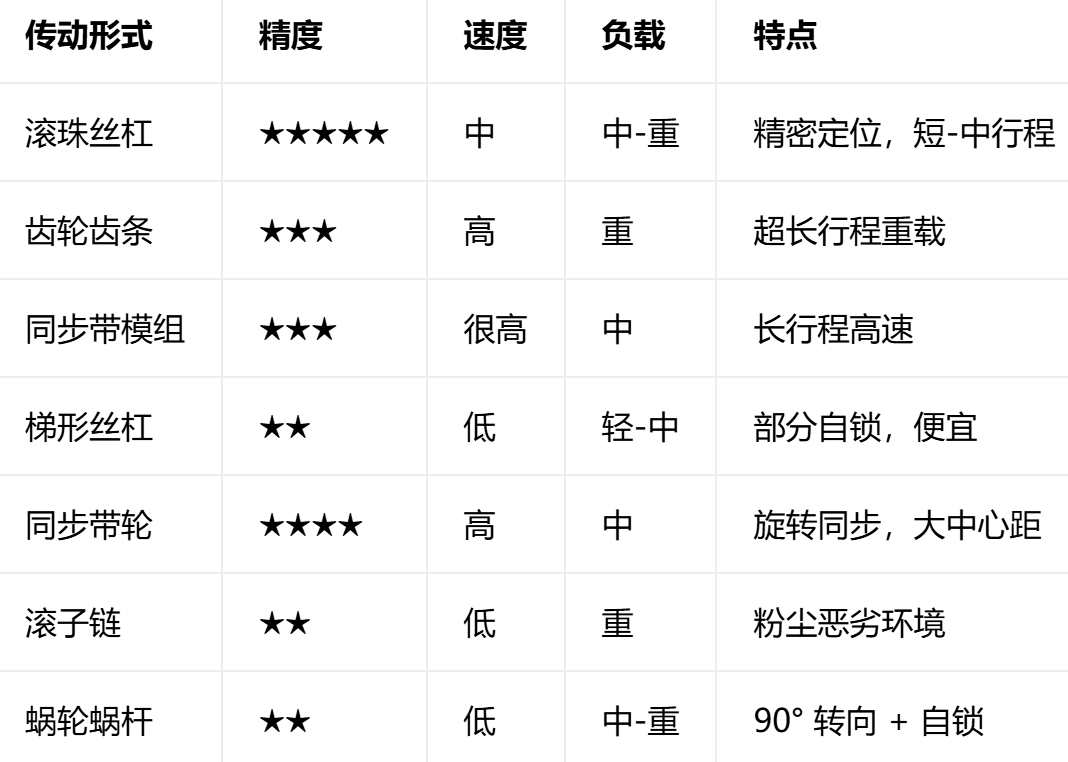
## 五、选型快速对照表
## 六、工程选型简单经验
1. **需要精准定位**:优先滚珠丝杠、行星减速机 + 同步带;避免链条、普通 V 带。
2. **长行程>1 米**:优先齿轮齿条、同步带模组,长丝杠挠度抖动严重。
3. **垂直升降机构**:优先抱闸电机,优先考虑自锁机构(蜗轮蜗杆 / 梯形丝杠)防坠落。
4. **重载冲击环境**:链传动、摆线针轮减速机。
5. **高速轻载**:同步带。
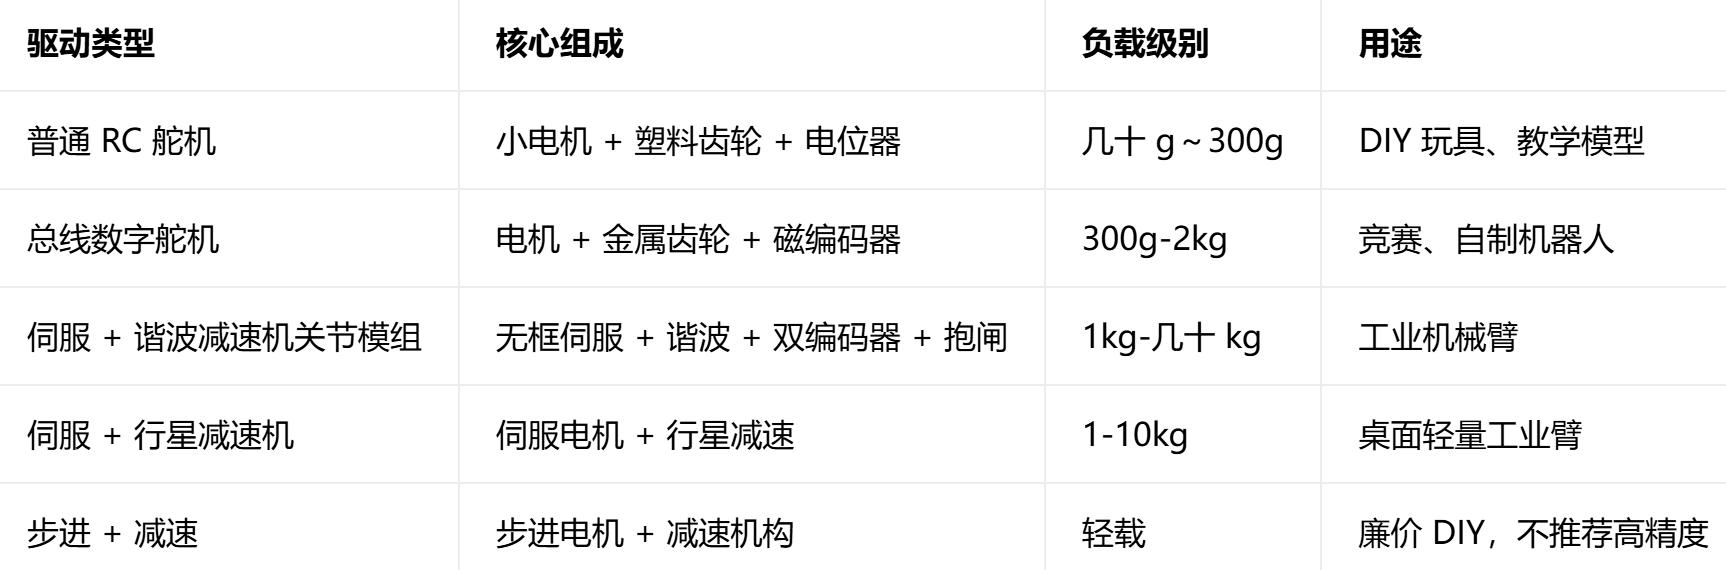
# 机械臂关节驱动:舵机 / 伺服 / 谐波 / 减速电机区分
机械臂关节**不只有舵机**,按照玩具教育级、桌面小型、工业机械臂分三类,差别非常大。
## 1. 舵机(RC 舵机,PWM 舵机)
> 就是 Arduino 常用那种普通舵机
- 原理:PWM 50Hz 信号控制角度,内部自带小直流电机 + 齿轮减速 + 电位器反馈。
✅优点:便宜、接线简单、闭环角度反馈,结构集成。
❌缺点:
1. 位置反馈只是**电位器**,精度一般;没有速度、力矩真实反馈;
2. 力矩有限,大负载容易抖、丢步;
3. 旋转范围大多 0‑180°,不能无限连续旋转;
4. 没有编码器对外输出,不能做真实力矩控制。
**适用场景**:
DIY 桌面小机械臂、学生教具、模型机器人,负载几百克级别。
> 工业机械臂**不会用普通 RC 舵机**。
-
## 2. 总线舵机(数字舵机,如 LX‑16A 等)
属于舵机升级版本,串口总线通讯,内置磁编码器,可以读角度、温度、力矩。
- 力矩更大,精度比普通 PWM 舵机高很多。
- 依然是一体化关节,适合 DIY、竞赛机器人;**但依然达不到工业等级**。
## 3. 工业机械臂真正的关节单元(关节模组)
工业 6 轴机械臂每一个关节,内部结构:
**伺服电机 + 谐波减速机 + 双编码器 + 制动器(抱闸) + 力矩传感器(部分)**
1. **电机:无框伺服电机(中空力矩电机)**
无外壳,定子转子分开,直接嵌入关节内部,体积小扭矩大。
2. **谐波减速机(核心部件)**
机械臂关节几乎标配:体积很小、减速比大、回程间隙极小。
> 这就是工业臂关节能做到又薄又有力的关键。替代普通齿轮、行星减速机。
3. **双编码器**
- 电机端编码器:电机转子位置
- 输出端编码器:关节真实输出轴角度(消除减速机间隙误差)
4. **断电抱闸**:断电锁死关节,防止掉臂。
整套封装在一起叫**关节模组**,直接输出转轴,不需要自己搭传动。
## 4. 低成本仿工业机械臂方案(很多国产桌面机械臂)
不用昂贵谐波,用:
**小型伺服电机 + 行星减速机**
成本下降,体积会大一点,回程间隙比谐波大。
## 5. 还有一种:步进 + 减速
步进电机 + 谐波 / 行星减速。
❌缺点:没有闭环,过载丢步;**工业机械臂关节几乎不用步进**,只用于廉价 DIY 臂。
快速对比总结
上一篇:PLC资讯与技术信息收集
下一篇:PLC梯度图开发技术收集